이륙과 상승 성능
이륙거리의 구성과 이륙거리를 좌우하는 인자
이륙거리는 굴러간 거리와 떠서 올라간 거리를 합친 값입니다
이륙거리(Takeoff Distance)는 단순히 땅 위를 굴러간 지상활주거리(ground roll)만이 아닙니다. 정의상 지상활주거리에, 부양(lift-off) 이후 안전한 비행 상태의 장애물 고도까지 올라가는 상승거리를 더한 값입니다. 이 장애물 고도는 대형 운송기가 35 ft, 소형기가 50 ft로 규정됩니다. 즉 '가속해 굴러간 지상 구간'과 '떠서 일정 높이까지 올라간 공중 구간'이 하나로 묶여야 비로소 이륙거리가 됩니다. 이륙(부양)속도는 실속에 여유를 두어 정하며, 기종에 따라 실속속도나 최소조종속도의 약 1.05~1.25배입니다. 활주로의 물리적 전체 길이는 이륙거리와는 다른 공시거리 쪽 개념이므로 혼동하지 않아야 합니다.
모든 환경 인자는 결국 공기 밀도로 수렴합니다
이륙거리를 좌우하는 온도·고도·습도는 결국 한 가지, 공기 밀도로 귀결됩니다. 밀도가 높으면 같은 속도에서 양력·추력을 만들기 쉬워 거리가 짧아지고, 밀도가 낮으면 길어집니다. 대기온도가 낮아지면 밀도가 커져 이륙거리가 짧아지고, 밀도고도가 높은 공항에서는 밀도가 낮아 엔진 출력까지 함께 줄어 거리가 크게 늘어납니다. 여기서 함정이 습도입니다. 수증기는 같은 부피의 건조 공기보다 가볍기 때문에, 습도가 높아지면 공기 밀도는 오히려 감소해 이륙활주거리가 늘어납니다. '기온과 습도가 함께 오르면 밀도가 증가한다'는 식의 진술은 방향이 정반대로, 둘 다 밀도를 낮추는 요인입니다.
무게는 거리를 예상보다 크게 키웁니다
중량이 늘면 같은 양력을 내기 위해 더 큰 동압, 곧 더 빠른 속도가 필요하므로 VR·VLOF·V2가 모두 올라갑니다. 더 빠른 부양속도까지 가속해야 하는 데다 가속에 쓸 추력 여유마저 줄어들어, 이륙 활주거리는 짧아지는 것이 아니라 오히려 길어집니다. '무거우면 접지력이 커져 가속이 원활해진다'는 그럴듯한 설명은 결론 방향이 사실과 반대입니다.
바람은 대지속도로 결정되고 거리는 그 제곱에 비례합니다
이륙거리는 항공기가 부양속도에 도달하기까지 지면 위에서 채워야 하는 대지속도로 결정되며, 이 거리는 대지속도에 단순 비례하는 것이 아니라 대지속도의 제곱에 비례합니다. 정풍(headwind)이 불면 부양에 필요한 대기속도의 일부를 바람이 미리 채워 주어 줄여야 할 대지속도가 작아지므로 거리가 짧아집니다. 그 단축폭은 (1 − 바람비율)²을 따르므로, 풍속이 부양속도의 10%면 거리는 (1 − 0.1)² = 0.81, 즉 약 19%나 줄어듭니다. 풍속 비율보다 거리 단축폭이 더 큰 셈입니다. 배풍(tailwind)은 반대로 더 높은 대지속도까지 가속하게 만들어 거리를 늘리는데, 제곱 비례 탓에 같은 풍속이라도 배풍이 늘리는 폭이 정풍이 줄이는 폭보다 커서 효과가 비대칭입니다. 그래서 성능 계산에서는 정풍은 안전 측으로 일부만 인정하고 배풍은 보수적으로 크게 반영합니다.
경사와 표면 상태도 가속·정지에 직접 작용합니다
활주로 경사는 가속 과정의 중력 성분으로 작용합니다. 내리막(downslope)은 중력이 가속을 거들어 이륙거리를 단축하고, 오르막(upslope)은 가속을 방해해 이륙거리를 늘립니다. 다만 착륙에서는 정반대여서 내리막이 착륙거리를 늘립니다. 활주로 표면 상태도 필수 입력 변수입니다. Wet 활주로는 마찰이 줄어 정지·가속 성능이 나빠지고, Contaminated(눈·슬러시·물 고임) 활주로는 수막현상(Hydroplaning)까지 더해져 한층 더 엄격한 중량·속도 한도를 요구합니다.
| 인자 | 이륙거리를 늘리는 방향 | 뿌리 원인 |
|---|---|---|
| 고온 | 온도 상승 | 밀도 감소 |
| 고고도 | 기압고도 상승 | 밀도 감소 + 출력 저하 |
| 고습도 | 습도 상승 | 밀도 감소(수증기가 가벼움) |
| 중량 | 중량 증가 | 부양속도 상승 + 추력 여유 감소 |
| 바람 | 배풍 | 대지속도 상승(제곱 비례) |
| 경사 | 오르막(upslope) | 중력이 가속 방해 |
| 표면 | Wet·Contaminated | 마찰·정지 성능 저하 |
이처럼 이륙 성능 계획의 입력 변수는 모두 '오늘 이 활주로의 물리적·기상적 상태'입니다. 기압고도·외기온도(둘이 밀도고도를 결정)·활주로 가용 길이·바람 성분·경사·표면 상태가 여기에 들어가며, 조종사의 누적 비행시간처럼 그날의 이륙 물리량과 무관한 값은 계산 변수가 아닙니다.
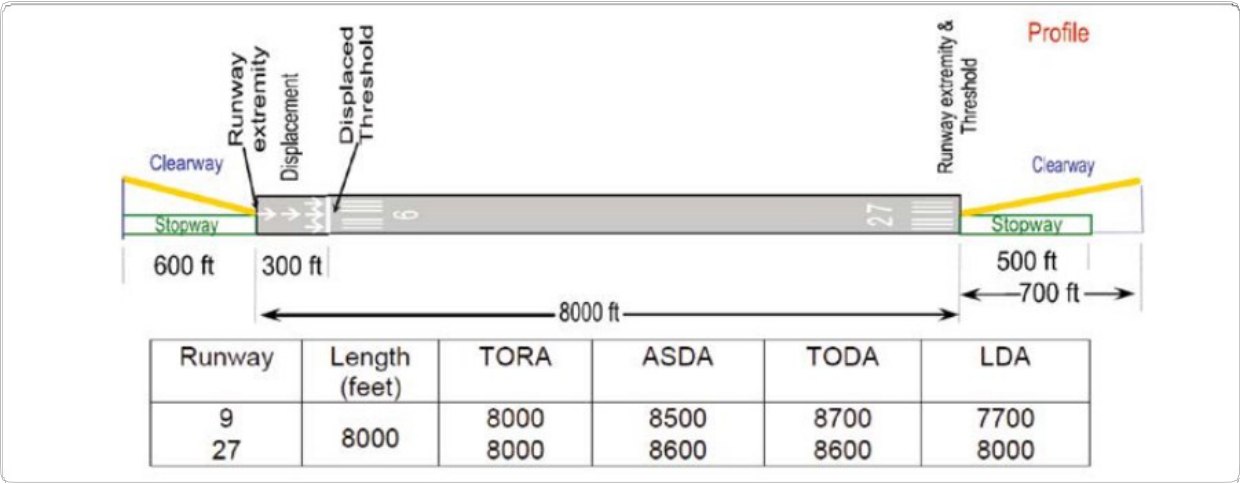 활주로 유효거리(TORA·ASDA·TODA·LDA)
[그림 4-38] 이륙/착륙에 필요한 활주로 유효거리의 예 출처: 국토교통부 조종사 표준교재(비행이론) — 항공교육훈련포털(kaa.atims.kr), 공공누리 제3유형
어림 수치와 성능 계산의 공통 규칙
가속도가 거의 같다면 이륙거리는 이륙속도의 제곱에 비례합니다. 그래서 이륙속도를 1% 넘기면 거리는 약 2%(1.01² ≈ 1.02), 10% 넘기면 약 21% 늘어납니다. 중량이 10% 늘면 이륙속도 약 5% 증가와 가속도 9% 이상 감소가 겹쳐, 추력중량비가 큰 기체도 거리가 약 21~22%, 추력중량비가 낮은 기체는 약 25~30% 늘어납니다(FAA PHAK). 거리는 중량 증가율에 비례하지 않고 그보다 크게 늘어납니다.
운송용 항공기 인증 기준(FAA 14 CFR 25.105(d)·25.125(f))은 이륙·착륙 성능 자료에 정풍 성분은 공칭값의 50% 이하로, 배풍 성분은 150% 이상으로 반영하게 합니다. 활주로 상태와 관계없이 모든 성능 자료에 적용되는 규칙입니다. 이륙거리 끝의 스크린 높이는 Dry 35 ft, Wet 15 ft이며(25.113), Contaminated 활주로도 Wet의 높이 기준을 따릅니다(FAA AC 25-31). 소음저감 출발 절차(NADP 1·2)는 이륙 후 상승 프로파일과 조작 순서를 고르는 운항 절차이므로 이륙거리를 정하는 환경 입력 변수가 아닙니다.
이륙 V-speed 체계와 실속속도·하중계수 기준
이륙 속도는 실속속도에서 자라나며, 실속속도는 하중계수에 묶여 있습니다
이륙 V-speed는 모두 '필요한 양력을 내기 위한 동압'과 연결됩니다. 그 기준점이 실속속도인데, 실속속도는 하중계수(Load Factor, n)의 제곱근에 비례합니다. 평문 수식으로 쓰면 실속속도(n) = 실속속도(1g) × √n입니다. 즉 선회나 급기동으로 하중계수가 커지면 실속속도가 올라가고(예: 하중계수 2g면 √2배, 약 1.41배 상승), 이륙 직후 뱅크를 크게 넣으면 실속 마진이 줄어드는 이유가 여기 있습니다. 운송용 항공기의 이륙안전속도(V2) 하한을 기준 실속속도의 1.13배(일부 기종은 1.08배)와 최소조종속도의 1.10배 이상으로 정한 것도 이 실속 마진을 확보하기 위함입니다. V-speed 체계 전체가 결국 실속속도라는 뿌리 위에 여유를 얹어 세운 구조라고 보시면 됩니다.
V1 — 가느냐 멈추느냐를 가르는 단 하나의 결심속도
V1(이륙 결심속도)은 이륙 활주 중 'Go/No-Go'를 가르는 경계입니다. 엔진이 고장 났을 때 그 속도까지는 가속-정지거리(Accelerate-Stop Distance) 안에서 세울 수 있고, 그 속도 이상에서는 남은 엔진으로 이륙을 계속해 35 ft에 도달할 수 있는 속도로 정의됩니다. V1 이전에 고장 나면 멈추는 것이 안전하고, V1을 지나면 멈추려다 활주로를 벗어나므로 계속 가는 것이 안전합니다. 엔진 고장을 가정하는 임계엔진고장속도(VEF)는 V1보다 앞선 별개의 속도이며, V1은 정지를 위한 첫 조작을 해야 하는 최대 속도로 정의됩니다.
VR·VLOF·VMU — 회전에서 부양으로
V1을 지나면 기수를 드는 VR(회전속도)에 도달하고, 실제로 지면을 벗어나는 VLOF(부양속도)를 거칩니다. 그 바닥에는 VMU(Minimum Unstick Speed)가 있습니다. VMU는 인증 비행시험에서 기수를 들 수 있는 한계 자세(꼬리가 활주로에 닿는 자세)까지 당긴 상태로도 안전하게 떠올라 상승을 계속할 수 있는 최저 속도로, VLOF는 여기에 규정 여유를 더해 설정됩니다. VR보다 일찍 기수를 드는 조기 회전(early rotation)이 위험한 이유가 바로 이것으로, VMU 부근의 큰 받음각 자세로 활주하게 되어 항력이 급증하고 테일 스트라이크나 이륙거리 초과로 이어질 수 있습니다.
V2 — 엔진 하나로도 떠서 올라가는 이륙안전속도
V2(이륙안전속도)는 한 엔진이 정지(OEI)한 상태에서도 안전하게 이륙을 계속하도록 보장하는 속도로, 35 ft 장애물 고도에서 확보해야 하는 최소 상승속도입니다. 이 속도를 유지해야 2nd Segment 요구 상승 구배를 만족할 수 있습니다. 정의상 V2는 실속 마진(1.13 VSR, 쌍발 제트기 기준)과 조종성 마진(1.10 VMC)을 모두 넘도록 잡아, '떠 있을 수 있고 또 방향을 잡을 수 있는' 두 안전 마진의 교집합에 놓입니다.
| 속도 | 성격 | 시간·위치상 순서 |
|---|---|---|
| V1 | 결심(Go/No-Go) 속도 | 가장 먼저 |
| VR | 기수를 드는 회전속도 | 결심 이후 |
| VLOF | 실제 지면을 벗어나는 부양속도 | 회전 이후 |
| V2 | 35 ft에서 확보하는 이륙안전속도 | 가장 나중 |
정상 이륙에서 '결심 → 회전 → 부양 → 안전'이라는 시간 순서가 곧 속도의 오름차순 V1 ≤ VR ≤ VLOF ≤ V2가 됩니다. 등호가 섞이는 이유는 활주로가 짧은 Field-limited 상황에서 V1이 VR과 거의 같게 잡힐 수 있기 때문입니다. 이륙을 포기하고 정지할 수 있는 최대 속도는 V1이지 V2가 아니므로, 둘을 섞으면 안 됩니다.
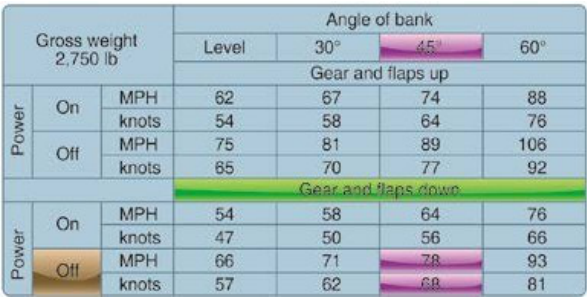 형상·경사각·출력별 실속속도
[그림 4-78] 실속속도 표의 예 출처: 국토교통부 조종사 표준교재(비행이론) — 항공교육훈련포털(kaa.atims.kr), 공공누리 제3유형
V2가 VMC로 정해지는 조건
14 CFR 25.107(b)의 V2MIN은 1.13 VSR(기종에 따라 1.08 VSR)보다도, 1.10 VMC보다도 작을 수 없으므로 둘 중 큰 값이 V2의 하한입니다. 실속속도가 낮아지거나 VMC가 커져 1.10 VMC 쪽이 더 커지면 V2는 VMC로 제한됩니다. 실속속도는 무게의 제곱근에 비례하고, 플랩 같은 고양력장치는 최대양력계수를 키워 실속속도를 낮춥니다(NAVWEPS 00-80T-80). 그래서 이륙중량이 가볍거나 이륙 플랩을 많이 쓸수록 VMC 제한이 되기 쉽습니다. VMC는 작동 엔진의 추력이 클수록 커집니다. FAA AFH 13장은 자연흡기 엔진 기준으로 VMC가 이륙출력·해면에서 가장 크고 고도가 오르면 줄어든다고 설명합니다. 밀도고도가 낮아 최대 이륙추력이 크게 나오는 조건은 VMC 제한을 부르고, 밀도고도가 높은 공항은 추력이 줄어 VMC도 낮아지므로 오히려 그 가능성이 작습니다.
정지냐 계속이냐 — 가속정지거리와 균형장
공시거리는 활주로가 공식 발표하는 네 가지 길이입니다
이륙 성능은 활주로의 물리적 길이가 아니라 공시거리(Declared Distance)를 기준으로 계산합니다. 공항이 활주로마다 공식 발표하는 네 가지 길이가 있습니다.
| 공시거리 | 용도 | 구성 |
|---|---|---|
| TORA | 이륙 지상활주 | 이륙 활주가 가능한 활주로 길이 |
| TODA | 이륙 상승(공중 구간 지원) | TORA + Clearway(개방 구역) |
| ASDA | 이륙 단념 정지 | TORA + Stopway(정지로) |
| LDA | 착륙 | 착륙에 사용 가능한 활주로 길이 |
주의할 점은 TODA와 ASDA가 더하는 구간이 서로 다르다는 것입니다. 35 ft까지 떠오르는 공중 구간을 받쳐 주는 것이 Clearway이고, 비상 정지를 받쳐 주는 것이 Stopway입니다. 'TODA = TORA + Stopway'로 쓰면 핵심인 Clearway를 빠뜨린 틀린 정의가 됩니다.
이륙은 정지 거리와 계속 거리의 줄다리기입니다
어떤 속도에서 엔진이 고장 났을 때 그대로 멈추는 데 필요한 거리가 가속정지거리(ASD, Accelerate-Stop Distance)이고, 계속 가속해 이륙을 완료하는 데 필요한 거리가 가속이륙거리(AGD, Accelerate-Go Distance)입니다. 결심속도 V1을 높이면 더 빠른 속도에서 멈춰야 하므로 ASD가 늘고, 대신 이미 빠르게 달려온 만큼 계속 갈 때의 AGD는 줄어듭니다. 반대로 V1을 낮추면 ASD는 줄고 AGD는 늘어납니다. 두 거리는 V1을 기준으로 항상 반대로 움직입니다.
균형장(BFL)은 두 거리가 같아지는 지점입니다
이 두 거리가 정확히 같아지는(ASD = AGD) 활주로 길이가 균형장(BFL, Balanced Field Length)이고, 그때의 V1이 Balanced V1입니다. 균형점에서 활주로를 가장 효율적으로 쓰게 되므로 성능 계산의 기준점이 됩니다. V1을 너무 낮추면 AGD가 활주로를 초과하고, 너무 높이면 ASD가 활주로를 초과하므로, 균형점에서 멀어질수록 한쪽 거리가 활주로 한도를 위협합니다. BFL은 두 거리가 같아지는 점으로 정해질 뿐, '활주로 물리적 길이의 절반'처럼 기계적 비율로 산출되는 값이 아닙니다.
V1은 여러 한도 사이에서 결정되는 구간의 값입니다
V1은 제조사가 고정한 단일 숫자가 아니라 활주로 길이·중량·온도·활주로 상태에 따라 매번 달라지는 값이며, 위아래로 한도가 있습니다.
- 하한: V1 ≥ VMCG(지상 최소조종속도). 그보다 느리면 엔진 고장 시 방향타만으로 활주로 방향을 잡지 못합니다.
- 상한: V1 ≤ VR. 회전에 들어가기 전에 결심을 끝내야 합니다.
- 상한: V1 ≤ VMBE(최대 브레이크 에너지 속도). 그 이상에서 정지하면 브레이크·타이어가 파손될 수 있습니다.
중량이 무거우면 정지에 더 긴 거리가 필요하므로, 정지 한계를 지키려면 V1을 오히려 더 낮게 잡습니다. Wet 활주로에서도 정지 성능 저하를 반영해 통상 Dry보다 낮은 Wet V1을 적용해 정지 결정을 앞당깁니다.
상승률과 상승각 — 남는 힘으로 고도를 사는 원리
핵심 mental model: 잉여마력은 상승률, 잉여추력은 상승각
상승은 '남는 힘으로 고도를 산다'는 한 문장으로 정리됩니다. 수평비행을 유지하는 데 필요한 마력·추력을 쓰고 남은 여유가 클수록 더 잘 올라갑니다. 시간 기준 성능인 상승률(Rate of Climb)은 잉여마력에, 거리 기준 성능인 상승각(Angle of Climb)은 잉여추력에 연결됩니다. 잉여마력 = 이용마력 − 필요마력이며, 이 차이가 클수록 상승률이 커집니다. 무게도 직접 작용해, 같은 잉여마력이라도 무거우면 더 큰 위치에너지를 들어 올려야 하므로 상승률이 떨어집니다.
상승률과 상승각은 기준 축이 다릅니다
상승률(Rate)은 단위 시간당 올라간 고도로 ft/min으로 표현하고, 상승각·상승구배(Gradient)는 단위 수평거리당 올라간 고도로 % 또는 ft/NM로 표현합니다. 둘을 잇는 관계는 다음과 같습니다.
상승률(ft/min) = 상승구배(ft/NM) × 지상속도(kt) ÷ 60
예를 들어 400 ft/NM 구배를 지상속도 90 kt로 만족하려면 400 × 90 ÷ 60 = 600 ft/min이 필요합니다. 같은 구배라도 속도가 빠를수록 분당 상승률이 커진다는 뜻으로, Rate가 속도의 함수인 반면 Gradient는 그렇지 않습니다. 그래서 장애물 회피와 SID 최소 구배처럼 수평거리당 높이가 중요한 판단은 Gradient로, 비행시간·관제 보고는 Rate로 따져야 하며, 둘을 바꿔 쓰면 속도에 따라 회피 여부가 흔들리는 오류가 생깁니다.
Vx와 Vy는 역할이 다릅니다
두 값을 각각 최대로 만드는 속도가 Vx와 Vy입니다.
| 구분 | Vx (최대상승각속도) | Vy (최대상승률속도) |
|---|---|---|
| 최대화 대상 | 단위 수평거리당 고도(상승각) | 단위 시간당 고도(상승률) |
| 결정 요소 | 잉여추력 최대 | 잉여마력 최대 |
| 속도 크기 | 상대적으로 느림 | Vx보다 약 5~10 kt 빠름 |
| 주 용도 | 짧은 거리 안 장애물 회피 | 시간·연료 효율적 통상 상승 |
이 때문에 이륙 직후 활주로 끝에 장애물이 있으면, 같은 수평거리에서 고도를 가장 많이 버는 Vx로 가파르게 상승해 장애물을 넘긴 뒤, 통과 후 Vy로 전환해 효율적으로 고도를 쌓는 것이 표준 절차입니다. 처음부터 Vy를 쓰면 시간 효율은 좋아도 같은 거리에서 버는 고도가 작아 회피 마진이 부족할 수 있습니다.
제트기와 프로펠러기의 Vy 위치는 다릅니다
프로펠러기는 마력식 항공기여서 Vy가 최소항력속도(L/Dmax) 근처에 놓입니다. 반면 제트기는 추력식 항공기로, 이용추력이 속도에 따라 크게 변하지 않아 잉여추력과 속도의 곱(잉여마력)이 최대가 되는 지점이 L/Dmax보다 더 빠른 쪽으로 밀려납니다. 그래서 제트기의 Vy는 최소항력속도보다 빠른 쪽에 위치합니다.
중량·온도·고도는 상승률을 깎습니다
중량 증가는 필요마력을 키워, 외기온도 상승과 밀도고도 상승은 이용마력을 줄여 상승률을 떨어뜨립니다. 상승률은 공기에 대한 성능이라 바람이 직접 바꾸지 못하는 반면, 대지 기준인 상승경사는 정풍이 가파르게, 배풍이 완만하게 만든다는 점도 구분해 두어야 합니다.
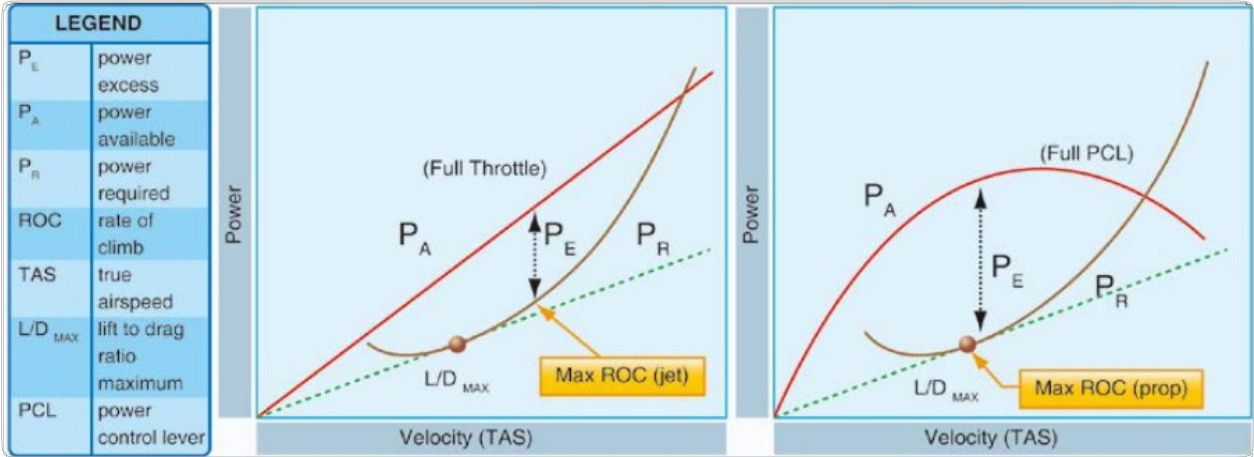 잉여마력과 최대 상승률(ROC)
[그림 4-42] 최대 상승률 속도 출처: 국토교통부 조종사 표준교재(비행이론) — 항공교육훈련포털(kaa.atims.kr), 공공누리 제3유형
상승률 계산식과 최대상승각 속도의 위치
상승률은 잉여마력이 1분 동안 무게를 들어 올리는 일로 계산합니다. 1hp는 분당 33,000ft·lb이므로 상승률(ft/min) = 33,000 × (이용마력 − 필요마력) ÷ 무게(lb)입니다. 무게 2,200lb, 이용마력 150hp, 필요마력 110hp라면 잉여마력 40hp로 40 × 33,000 ÷ 2,200 = 600ft/min입니다. 잉여마력이 0이면 상승률도 0이고 수평비행이 됩니다.
최대상승각(Vx)은 잉여추력이 가장 큰 속도에서 나옵니다. 제트기는 이용추력이 속도에 따라 거의 일정해 필요추력이 가장 작은 L/Dmax 부근이 Vx이고, 프로펠러기는 저속에서 추력이 커서 L/Dmax보다 느린, 흔히 실속속도를 조금 넘는 속도가 Vx입니다. 중량 증가, 고도 상승, 착륙장치·플랩 전개는 모든 항공기에서 잉여추력과 잉여마력을 함께 줄이므로 최대상승각과 최대상승률이 모두 떨어집니다.
상승한계 — 잉여마력이 바닥나는 고도
고도가 오르면 잉여마력이 줄어 상승률이 떨어집니다
고도가 올라갈수록 공기 밀도가 감소해 이용마력이 줄어듭니다. 반면 필요마력은 줄지 않고 오히려 늘어나는 경향이 있어(속도와 필요마력이 밀도비 제곱근의 역수에 비례해 증가), 이용마력에서 필요마력을 뺀 잉여마력이 점점 작아집니다. 상승률은 잉여마력에 비례하므로 고도가 높아질수록 상승률이 감소합니다. 이 감소가 끝나 잉여마력이 0이 되는 지점이 상승한계입니다.
세 가지 상승한계는 남은 상승률로 갈립니다
| 상승한계 | 기준 상승률 | 고도 위치 |
|---|---|---|
| 절대상승한계(Absolute Ceiling) | 0 ft/min (잉여마력 0) | 가장 높음 |
| 실용상승한계(Service Ceiling) | 100 ft/min | 중간 (절대의 약 80~90%) |
| 운용상승한계(Operation/Combat Ceiling) | 약 500 ft/min | 가장 낮음 |
상승률이 큰 고도일수록 더 낮은 위치에 있으므로, 고도 순서는 운용(500 fpm) < 실용(100 fpm) < 절대(0 fpm)가 됩니다. '절대상승한계가 실용상승한계보다 낮다'는 진술은 위아래 순서를 뒤집은 오류입니다. 절대상승한계는 상승률 0이라 실무에서 도달이 불가능에 가깝기 때문에, 운영 매뉴얼은 의미 있는 상승률이 남는 실용상승한계를 기준으로 삼습니다. 참고로 쌍발기에서 한 엔진이 정지한 상태의 실용상승한계는 흔히 상승률 50 ft/min을 기준으로 정의하기도 합니다.
Vx와 Vy는 절대상승한계에서 한 점으로 만납니다
고도가 올라갈수록 Vx(최대상승각속도)는 점차 커지고 Vy(최대상승률속도)는 점차 작아져, 두 속도가 서로 가까워집니다. 이 둘이 정확히 같아지는 고도가 절대상승한계입니다. 여기서는 최대 상승각도, 최대 상승률도 모두 0으로 수렴해 단 하나의 속도로만 겨우 수평을 유지할 수 있고, 더 이상 올라갈 여유가 없습니다. 즉 'Vx와 Vy가 만나는 점 = 여유마력이 0이 되는 절대상승한계'라는 연결이 이 단원의 핵심 그림입니다.
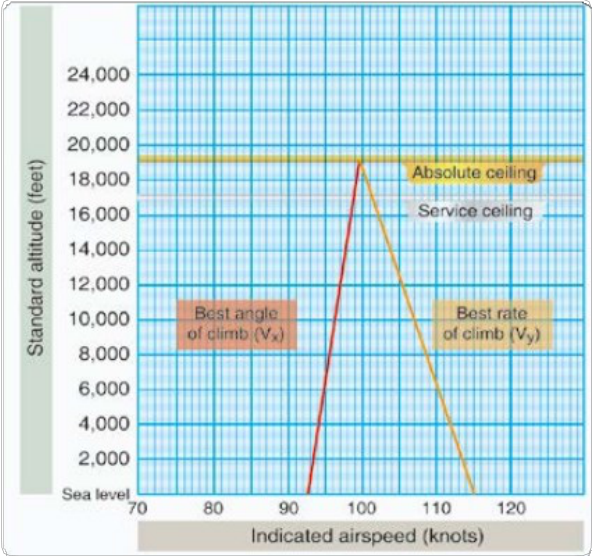 절대·실용 상승한계와 Vx·Vy
[그림 4-43] 최대 상승한계와 실용 상승한계 출처: 국토교통부 조종사 표준교재(비행이론) — 항공교육훈련포털(kaa.atims.kr), 공공누리 제3유형
실용상승한계의 기준 조건(FAA)
FAA 조종사 항공지식 핸드북(PHAK)과 비행기 조종 핸드북(AFH)의 용어 해설은 실용상승한계를 최대 중량에서 플랩·착륙장치를 올린 깨끗한(clean) 외장으로 최대연속출력을 쓰고 최대상승률 속도(Vy)로 상승할 때 100 ft/min을 낼 수 있는 최대 밀도고도로 정의합니다. 기준 속도는 Vx가 아니라 Vy이고, 외장은 착륙 외장이 아니라 clean이며, 고도는 밀도고도로 나타냅니다. 중량이 늘거나 착륙장치·플랩을 내리면 잉여추력과 잉여마력이 줄어 상승 성능이 떨어지므로, 같은 항공기라도 가벼울수록 상승한계가 높아집니다. 자연흡기 왕복엔진은 고도가 오르면 흡기 압력이 모자라 실용상승한계에 이르는데, 과급기나 터보과급기로 흡입 공기를 압축하면 실용상승한계를 높일 수 있습니다.
인증 상승구배와 엔진 고장 시 이륙 성능
이륙 비행경로는 형상·추력이 다른 4개 segment로 나뉩니다
운송기 이륙 후 상승은 네 구간으로 구분됩니다. 1st Segment는 부양부터 착륙장치 회수 완료까지, 2nd Segment는 착륙장치 회수 완료부터 가속고도(약 400 ft)까지, 3rd Segment는 수평 또는 완만한 자세로 가속하며 플랩을 격납하는 구간, final(4th) Segment는 flaps-up 형상에서 최대연속추력(MCT)으로 최소 1,500 ft 이상까지 상승하는 구간입니다. 1st부터 3rd까지는 이륙추력(TOGA)을 쓰지만, 4th Segment에서는 오래 유지 가능한 MCT로 전환합니다. TOGA는 터빈 입구 온도(EGT/TIT)를 높여 엔진 수명을 깎기 때문에 사용 시간이 통상 5분(OEI 상황은 10분)으로 제한되기 때문입니다.
최소 상승구배 요건은 엔진 하나가 멈춘 상태를 기준으로 합니다
FAR/CS 25 인증 기준의 이륙 상승구배 요건은 양발 정상이 아니라 한 엔진 부작동(OEI) 상태를 기준으로 정의됩니다. 성능이 가장 빠듯한 구간은 항력은 줄었지만 아직 가속 전인 2nd Segment로, 이륙중량을 제한하는 핵심 구간(Climb Limit)이 됩니다.
| Segment (쌍발기 기준) | OEI 최소 상승구배 |
|---|---|
| 1st | 양(positive, 0% 초과) |
| 2nd | 2.4% |
| final(4th) | 1.2% |
2nd Segment 요건은 엔진 수가 많을수록 커집니다. 쌍발기 2.4%, 3발기 2.7%, 4발기 3.0%입니다. 착륙 측에도 짝이 되는 요건이 있어, approach climb(OEI·착륙기어 up·go-around 추력)은 쌍발기 2.1%, landing climb(전 엔진·착륙 플랩·착륙기어 down)은 쌍발기 3.2%가 요구되며, 이 둘이 climb-limited 착륙중량을 제한합니다.
장애물 회피는 순비행경로로 판정합니다
한 엔진 부작동 상태의 실제 성능으로 그린 경로가 총비행경로(gross flight path)이고, 여기서 측정 오차·기량 편차에 대한 안전여유만큼 상승구배를 차감해 낮춘 경로가 순비행경로(net flight path)입니다. 장애물 통과 여유는 이 순비행경로로 판정합니다. 차감 구배는 엔진 수가 많을수록 커져 쌍발 0.8%, 3발 0.9%, 4발 1.0%를 적용합니다.
엔진이 고장 나면 V2 유지가 우선입니다
V1을 지난 뒤 엔진이 고장 나면(OEI) 정지가 아니라 이륙 계속이 안전한 선택입니다. 우선순위는 V2를 정확히 유지하며 인증된 Net Takeoff Flight Path를 따라 장애물을 회피하는 것입니다. OEI 상태에서는 V2 부근이 사실상 최대 상승각 영역이라, V2+20 등으로 가속하면 오히려 회피 마진을 깎아냅니다. 항공기를 먼저 안정시키고(Aviate) 경로를 비행한 뒤(Navigate), 안전고도 확보 후에 엔진정지 절차와 통신(Communicate)을 수행하는 순서를 지켜야 합니다. 한편 순항 중 엔진이 고장 나면 driftdown 절차로 넘어가, 무리하게 고도를 짜내는 대신 잔여 엔진으로 수평을 유지할 수 있는 고도까지 완만히 강하해 지형 회피와 항속거리를 확보합니다.
마지막으로, 마진이 얇은 고온·고지대·중량 과다·배풍·Wet 활주로 조건이 겹치면 이 효과들은 상쇄되지 않고 누적됩니다. 이때는 Reduced Thrust 대신 Full Thrust(TOGA) 사용, 반대 방향(정풍) 활주로 검토, Wet V1 적용, 이륙중량 감소, Flap 설정 재검토 등 복수의 조치를 종합해야 하며, 어느 한 가지 조치로 모든 영향을 보상할 수 있다는 단순화가 가장 위험한 함정입니다.
항로상 엔진 1개 부작동 — 드리프트다운과 순비행경로 기준
순항 중 엔진 하나가 멈추면 남은 엔진을 최대연속추력(MCT)으로 두고 최대양항비 속도(에어버스의 green dot)까지 감속한 뒤 그 속도로 강하해 유지 가능한 고도에서 수평을 잡습니다. 최대양항비 속도는 공력 효율이 가장 좋아 진행 거리에 비해 가장 높은 고도를 지킬 수 있는 속도이므로, VMO 부근 고속은 드리프트다운 속도가 아닙니다. 이때 순비행경로는 14 CFR 121.191의 두 방식 중 하나를 충족해야 하며, 운항기술기준 8.4.5.6도 같은 고도 수치를 둡니다.
| 방식 | 요건(장애물 범위: 국내 항로 양쪽 9.3km(5NM), FAA 5법정마일(약 8km)) |
|---|---|
| 고도 유지 | 장애물 상공 1,000ft(300m) 이상에서 양(+)의 구배 |
| 드리프트다운 | 순항고도에서 착륙 비행장까지 장애물을 수직 2,000ft(600m) 이상 여유로 통과 |
두 방식 모두 착륙 예정 비행장 상공 1,500ft(450m)에서 양의 구배가 있어야 합니다.
인증 기준으로 본 이륙 속도·거리 정의(14 CFR 25.107·109·113)
운송용 비행기의 이륙 성능 수치는 FAA 인증 기준 14 CFR Part 25의 정의에서 나옵니다. 속도 하한(25.107), 가속정지거리(25.109), 이륙거리·이륙활주(25.113)와 Clearway·Stopway 정의를 조문 기준으로 정리합니다.
이륙 속도의 하한(25.107)
| 속도 | 하한 |
|---|---|
| V1 | VEF(VMCG 이상) + 고장 인지·첫 정지 조작까지 얻은 속도 |
| VR | V1, 1.05 VMC, 35ft 전에 V2에 이르는 속도, VLOF가 VMU의 110%(전 엔진)·105%(OEI)가 되는 속도 |
| V2MIN | 1.13 VSR 또는 1.08 VSR, 그리고 1.10 VMC |
| VFTO | 1.18 VSR, 25.143(h) 기동 능력 속도 |
V2MIN의 1.13 VSR은 쌍발·3발 프로펠러기와 OEI 파워온 실속속도를 크게 낮추는 장치가 없는 터보제트기, 1.08 VSR은 4발 이상 프로펠러기와 그런 장치가 있는 터보제트기에 씁니다. 꼬리가 활주로에 닿아 VMU 자세가 제한되는 기체는 VR 조건의 VMU 계수가 108%·104%로 바뀝니다. 같은 무게·형상·온도에서는 VR 하나로 OEI·전 엔진 이륙을 모두 만족해야 하고, VR보다 5kt 낮게 회전해도 OEI 이륙거리가 늘지 않음을 보여야 합니다. VFTO는 이륙 경로 마지막 구간의 상승 속도이며, 하한 계수(1.18)가 V2MIN의 VSR 계수(1.13·1.08)보다 큽니다.
가속정지거리(25.109)
건조 활주로의 가속정지거리는 두 경우 중 긴 값입니다. 하나는 전 엔진으로 VEF까지 가속하고, 임계엔진이 VEF에서 고장 나 조종사가 V1에서 첫 정지 조작을 한 뒤, 그때까지 도달한 최고 속도에서 완전히 멈추는 경우입니다. 다른 하나는 전 엔진 작동 상태로 V1에서 단념해 멈추는 경우입니다. 두 경우 모두 V1으로 2초 동안 가는 거리를 더합니다. 젖은 활주로는 건조 값과, 젖은 활주로용 VEF·V1로 구한 값 중 큰 값이며, 건조 활주로 계산에는 역추력을 넣지 않습니다. 요약하면 '정지 상태에서 V1까지 가속한 뒤 단념해 멈추는 전체 거리'이고, VR·V2는 단념 기준이 아닙니다.
이륙거리와 이륙활주(25.113)
건조 활주로 이륙거리는 이륙 시작점부터 이륙면 위 35ft까지의 OEI 수평거리와, 같은 35ft까지 전 엔진 작동 수평거리의 115% 중 큰 값입니다. 115%는 건조 활주로의 전 엔진 거리에 붙는 계수입니다. 젖은 활주로는 건조 값과, OEI로 15ft까지의 거리(35ft 전 V2 도달 조건) 중 큰 값입니다. 이륙거리에 Clearway가 없으면 이륙활주는 이륙거리와 같고, 있으면 건조 활주로 기준 VLOF 지점과 35ft 지점의 중간 지점까지로 이륙활주를 따로 구합니다(젖은 활주로 OEI는 15ft 지점까지).
Clearway와 Stopway
| 구분 | Clearway(개방구역) | Stopway(정지로) |
|---|---|---|
| 역할 | 상승용 공중 평면, TODA 증가 | 단념 시 감속용 지상 구역, ASDA 증가 |
| FAA(14 CFR 1.1) | 폭 500ft 이상, 1.25% 이하 상향 평면 위로 물체·지형 돌출 없음, 공항 당국 관리 | 폭이 활주로 이상, 기체 손상 없이 지지, 공항 당국 지정 |
| 국내 설치기준 | TORA 종단에서 시작, 길이 TORA의 절반 이하, 계기활주로는 중심선 양측 75m 이상 | 폭은 활주로와 같게, 기체 손상 없이 지지 |
14 CFR 121.189(c)는 터빈기 이륙거리에 넣는 Clearway를 활주로 길이의 절반 이하로 묶고, ICAO·국내는 Clearway 길이를 TORA(이륙활주가용거리)의 절반 이하로 둡니다. 포장 강도(하중 지지)는 Stopway의 요건이고 Clearway에는 없습니다.
시험에서 갈리는 지점
- VR 하한은 1.05 VMC, V2MIN은 1.10 VMC입니다. 1.13·1.08은 VSR 계수입니다.
- VFTO 하한은 1.18 VSR입니다.
- 가속정지거리에는 V1에서 2초 거리가 붙고, 전 엔진 단념 경우도 따집니다.
- 115%는 건조 활주로의 전 엔진 거리에 적용됩니다.
- Clearway는 하중 지지가 필요 없고 폭 500ft 이상, Stopway는 활주로 폭 이상에 하중 지지입니다.
감소추력 이륙(Derate·ATM)과 이륙 플랩 선택
활주로와 중량에 여유가 있으면 운송기는 최대 이륙추력보다 낮은 추력으로 이륙해 엔진 부담과 정비 비용을 줄입니다. FAA AC 25-13은 이 방식을 두 갈래로 나누고 사용 조건을 정해 두었습니다.
Derate와 감소추력(ATM)의 차이
| 구분 | Derate(디레이트) | 감소추력(ATM·Flex) |
|---|---|---|
| 정의 | AFM에 별도 한계·성능 자료가 있는 낮은 추력 등급 | 이륙(또는 디레이트) 추력을 간단한 보정으로 낮춘 추력 |
| 추력 설정값 | 이륙 운용한계 | 운용한계 아님 — 이륙 중 언제든 최대 추력 사용 가능 |
| VMCG·VMCA | 낮아진 추력에 맞춰 함께 낮아짐 | 최대 추력 기준 값을 그대로 씀 |
디레이트는 엔진을 고정된 낮은 정격으로 쓰는 것이라 EGT·회전수 한계도 함께 낮아집니다. ATM은 실제보다 높은 가상 온도를 성능 계산에 넣어 추력을 줄이는 방식입니다.
ATM의 원리와 V속도의 보수성
가상 온도는 실제 외기온보다 높되, 그 온도에서 이륙중량이 활주로 길이나 상승 요건에 막히는 온도보다는 높지 않게 고릅니다. 추력 설정·V속도·이륙거리·상승 성능을 모두 그 가상 온도로 산출합니다(AC 25-7D). 실제 공기는 가정보다 차고 밀도가 높아 같은 지시속도에서 진대기속도가 낮으므로, 실제 가속정지·가속계속 거리와 상승구배에 여유가 남습니다. 그래서 가상 온도로 뽑은 V1·VR·V2는 실제 조건에서 보수적인 값이 됩니다. 다만 VMCG는 최대 추력 기준이 유지되므로 V1을 그 아래로 낮출 수 없습니다.
FAA가 정한 사용 조건(AC 25-13)
- 감소추력은 그 대기 조건의 이륙추력(디레이트가 기준이면 디레이트 추력)의 75% 이상이어야 합니다. 줄일 수 있는 폭은 최대 25%입니다.
- 사용 여부는 언제나 조종사 재량이고, 주기적으로 최대 이륙추력 이륙을 해 엔진 성능을 확인하고 기록합니다.
- 물 고임·눈·슬러시·얼음으로 오염된 활주로와 안티스키드 부작동 시에는 쓰지 못하며, 젖은 활주로는 늘어난 정지거리를 성능에 반영한 경우에만 씁니다.
윈드시어가 예상되면 최대 이륙추력을 쓰고, 이륙 요건이 허용하는 가장 작은 플랩으로 상승구배를 확보하도록 권고합니다(FSF ALAR 5.4). 외기온이 가상 온도보다 낮은 것은 ATM의 전제이지 제한 사유가 아닙니다.
이륙추력 사용 시간과 MCT
14 CFR 1.1은 정격 이륙추력을 이륙에 5분 이내로 쓰는 추력으로 정의합니다. FAA는 신청이 있으면 이륙 중 엔진 하나가 멈춘 경우에 한해 10분까지 늘려 승인할 수 있습니다(AC 33.7-1). 최대연속추력(MCT)은 시간 제한이 없는 정격입니다. 정격마다 회전수·가스 온도와 함께 사용 시간이 한계로 묶이며, 항공기 쪽에서 이륙추력은 운용한계입니다.
이륙 플랩 선택
플랩을 더 내리면 더 낮은 속도에서 필요한 양력이 나와 V1·VR·V2가 낮아지고, V1에 일찍 도달해 정지에 쓸 활주로가 더 남습니다. 대신 항력이 늘어 상승구배가 나빠집니다. 그래서 활주로가 짧아 거리가 제한하면 플랩을 더, 상승구배나 장애물이 제한하면 플랩을 덜 내린 쪽이 유리합니다. FAA 이륙안전 훈련자료(TOSTA)의 쌍발기 예(활주로 8,700ft·해면·37°C)에서 플랩 1·5는 활주로 길이에, 플랩 20은 상승·장애물에 걸려 제한중량이 낮았고 가장 큰 값은 플랩 15에서 나왔습니다. 최적 플랩은 그날 성능 제한 이륙중량을 가장 크게 주는 설정이며, 실제 중량이 그보다 가벼우면 더 큰 플랩으로 정지 여유를 늘리는 방법도 있습니다.
시험에서 갈리는 지점
- Derate는 등급 자체를 낮추고(운용한계·VMCG 하향), ATM은 가상 온도로 줄입니다(운용한계 아님·VMCG 유지).
- FAA 감소추력 하한은 이륙추력의 75%입니다.
- ATM V속도는 가상 고온 기준이라 실제 조건에서 보수적입니다.
- 상승구배가 이륙중량을 제한하면 플랩을 덜 내립니다.
- 이륙추력 5분(OEI 승인 시 10분)은 정격·운용한계로 승무원이 지킵니다. 정격 규정(14 CFR 1.1·AC 33.7-1)은 초과 시 FADEC 자동 감소를 요구하지 않습니다.
성능 차트·성능표 판독과 보간
POH·AFM의 성능 자료는 표, 그래프, 여러 그래프를 이은 복합 그래프로 나옵니다. 형식이 제작사마다 다르므로 차트마다 붙은 조건(Conditions)과 주(Notes)부터 읽고, 첫 단계의 작은 오차가 끝에서 큰 오차가 된다는 점을 기억합니다(PHAK 11장).
그래프식 차트 — 조건축에서 올라가 곡선에서 꺾기
단일 그래프는 ① 가로축에서 조건(예: 밀도고도)을 찾고 ② 수직으로 올라가 해당 중량 곡선과 만나는 점을 잡은 뒤 ③ 수평으로 꺾어 세로축 값(이륙 활주거리 등)을 읽습니다. 위쪽 곡선일수록 중량이 크고, 오른쪽으로 갈수록 밀도고도가 높아 거리가 깁니다. 복합 그래프는 온도에서 출발해 기압고도선과 만난 뒤 수평으로 첫 기준선(reference line)까지 가고, 거기서부터 주변 안내선과 나란히 사선으로 따라가 중량선에서 다시 수평으로 갑니다. 둘째 기준선 뒤에는 바람, 셋째 기준선 뒤에는 장애물 높이를 같은 방식으로 반영합니다.
두 조건 비교 — 같은 세로선 위에서 두 값 빼기
중량을 줄였을 때 거리가 얼마나 짧아지는지는 같은 밀도고도 세로선에서 두 중량 곡선이 가리키는 값을 각각 읽어 뺍니다. 중량 효과는 비례보다 큽니다. PHAK는 이륙중량이 10% 늘면 이륙속도가 약 5% 오르고 가속도는 9% 이상 줄어 이륙거리가 21% 이상 늘어난다고 설명합니다.
표식 성능표 — 블록·행·열 순서와 선형 보간
표는 중량 블록 → 기압고도 행 → 외기온도 열 순서로 셀을 찾습니다. 조건이 격자점 사이에 있으면 양쪽 격자값으로 선형 보간합니다.
값 = 아래 격자값 + (위 격자값 − 아래 격자값) × (조건 − 아래 조건) ÷ (위 조건 − 아래 조건)
조건이 정확히 중간이면 두 값의 평균입니다. PHAK 예시는 기압고도 2,500ft·20°C 지상활주거리를 2,000ft 값 1,115ft와 3,000ft 값 1,230ft의 평균, 약 1,173ft로 구합니다. 바람·경사 보정은 표의 주를 그대로 따릅니다. PHAK의 단거리 이륙표는 정풍 9kt마다 거리를 10% 줄이므로 정풍 18kt면 20%를 뺍니다.
이중 보간과 반올림
두 축(온도와 고도, 중량과 고도 등)이 모두 격자점 사이면 보간을 두 번 합니다. 한 축으로 두 행(또는 두 블록)에서 각각 보간값을 만든 뒤, 그 두 값을 다른 축으로 다시 보간합니다. 선형 보간은 어느 축을 먼저 해도 결과가 같습니다. 결과는 둘러싼 격자값 범위 안에 있어야 하며, 벗어나면 행이나 열을 잘못 읽은 것입니다. 값을 반올림할 때는 조금 더 불리한 쪽으로 하면 안전 여유가 생긴다고 PHAK는 설명합니다.
시험에서 갈리는 지점
- 그래프는 조건축에서 올라가 곡선에서 꺾어 읽습니다. 곡선을 잘못 고르면 다른 중량의 값이 나옵니다.
- 두 중량 비교는 같은 세로선 위의 두 곡선 값을 뺍니다.
- 격자값 하나를 그대로 쓰면 보간을 빼먹은 오답 보기에 걸립니다.
- 이중 보간은 순서를 바꿔도 같은 값이며, 결과는 격자값 범위 안에 있어야 합니다.
- 바람 보정은 표 주의 비율(예: 정풍 9kt당 10%)을 그대로 적용합니다.
이륙 단념(RTO) 수행과 테일 스트라이크
V1과 가속정지거리의 정의는 따로 다룹니다. 여기서는 실제 활주에서 이륙 단념(RTO)을 판단하고 수행하는 방법, 그리고 이륙·착륙 중 꼬리가 활주로에 닿는 테일 스트라이크를 정리합니다.
저속 구간과 고속 구간
FAA 비행기 조종 핸드북(AFH) 16장은 대부분의 제작사가 이륙 활주를 저속 구간(약 80kt 이하)과 고속 구간(약 100kt 이상)으로 나누도록 권고한다고 설명합니다. 저속 구간에서는 실제든 의심이든 이상이 있으면 단념하고, 고속 구간에서는 치명적 고장이나 생명을 위협하는 상황에서만 단념합니다. FAA 이륙안전 훈련자료(AC 120-62)도 고속 구간 단념 사유를 엔진 고장·화재와 안전하게 날 수 없다는 판단으로 좁힙니다. RTO의 75% 이상은 80kt 이하에서 시작되어 사고가 거의 없고, 120kt를 넘는 약 2%에서 오버런 사고 대부분이 나옵니다. 고속 단념은 안전한 기본값이 아닙니다.
결심은 V1 전에, 제동은 즉시 최대로
반응 시간을 고려하면 결심은 V1 전에 내려 늦어도 V1에서 감속이 시작되어야 합니다. V1을 1초 넘겨 단념하면 속도가 평균 4~6kt 더 붙습니다. V1을 지나면 원칙적으로 이륙을 계속합니다. 승무원은 평소 착륙처럼 추력을 줄이고 스포일러를 편 뒤 제동하는 경향이 있는데, AFH는 추력 레버를 줄이는 동시에 최대 제동을 즉시 걸고 스포일러와 역추력을 곧이어 쓰라고 합니다. 승인 이륙 자료는 건조 활주로·최대 제동을 전제로 하고 역추력을 넣지 않으므로, 실제 단념에서 역추력은 추가 여유이고 제동을 아끼면 전제부터 무너집니다.
테일 스트라이크 — 이륙
꼬리는 지면 가까이에서 피치 자세가 기종의 꼬리 여유를 넘을 때 닿습니다. 이륙에서는 VR 이전의 조기 회전(잘못 계산한 이륙속도 포함), 과도한 회전율, 잘못된 무게중심·트림 설정, 강한 돌풍과 측풍이 대표 원인입니다. AFH는 VR에서 정확히 회전을 시작해 초당 약 2.5°~3°의 일정한 비율로 이륙 자세까지 들도록 합니다. 동체를 늘린 파생형은 같은 자세에서 꼬리 여유가 작아 FAA 감항 시험 지침(AC 25-7D)이 테일 스트라이크 확인 시험을 더하고, Boeing의 여러 장동체형은 더 높은 이륙·접근 속도를 써서 원형기 수준의 꼬리 여유를 맞춥니다.
테일 스트라이크 — 착륙
AFH는 플레어를 길게 끌면 속도가 빠지는 동안 피치 자세가 커져 테일 스트라이크로 이어질 수 있다고 경고합니다. 플레어를 너무 높이 시작하거나 추력을 너무 일찍 줄이면, 떠 버리거나 큰 침하율을 막으려 기수를 급히 들게 되어 역시 꼬리가 닿습니다. 불안정 접근과 복행 시 과회전도 위험 요인입니다.
접촉이 의심되면 — 여압하지 않고 회항
테일 스트라이크는 후방 압력격벽을 손상시킬 수 있고, 손상된 격벽은 여압 비행 중 파손될 수 있습니다. Airbus 안전 자료는 의심되는 경우 객실을 여압하지 말고, 여압이 필요한 고도의 비행을 피하며, 손상 평가를 위해 적절한 공항으로 회항하라고 합니다. 여압 계통이 정상으로 보여도 손상 점검 전에는 여압하지 않는다는 뜻입니다.
시험에서 갈리는 지점
- 저속(약 80kt 이하)은 이상이 있으면 단념, 고속은 엔진 고장·화재·비행 불능 판단에만 단념합니다.
- 결심은 V1 전, 감속 시작은 늦어도 V1입니다.
- RTO 제동은 처음부터 최대입니다. 중간 제동으로 시작하는 것은 오답입니다.
- 플레어 전 추력을 일찍 줄이면 테일 스트라이크 위험이 커집니다.
- 접촉 의심 시 여압 금지, 가까운 적절한 공항 착륙과 점검입니다.
읽었다면, 문제로 확인해 보세요
성능·중량 문제은행에서 샘플 문제와 1장 전체를 풀 수 있습니다. 다음 장 「순항·항속거리·경제운항」부터는 이용권으로 열립니다.
성능·중량 문제은행 보기다음 장 목차 보기 🔒 →