TOGA
조종사 시험, 확실하게
  • 홈
  • 학습
  • 전용관
  • 멘토링
  • EFB
이용약관개인정보처리방침환불정책문제 품질 원칙문의·제휴

상호: 에비에이터스(Aviators) · 사업자등록번호: 175-22-02662 · 통신판매업신고번호: 2026-서울송파-1888 · 사업자정보 확인
주소: 서울특별시 송파구 성내천로 50, 102동 1403호 (오금동, 송파더플래티넘) · 전화: 050-6445-5005 · 이메일: toga.support@gmail.com
결제대행: 토스페이먼츠(주) — 당사는 통신판매중개자가 아닌 통신판매업자로서 거래에 대한 책임을 집니다.

© 2026 에비에이터스(Aviators). 본 사이트의 문제·해설·이론 등 모든 콘텐츠는 저작권법의 보호를 받는 자체 저작물로, 무단 복제·전재·재배포를 금합니다. 사이트에 언급된 항공사·기관의 명칭과 상표는 각 소유자의 자산이며, TOGA는 해당 기관과 제휴·후원·승인 관계가 없습니다.

TOGA문제은행 →
항공기 계통 이론 › 1장
무료 공개 · 항공기 계통 이론 1장

비행 조종장치

  1. 3축 운동과 주(1차) 조종면
  2. 역요와 에일러론의 심화 — 차동·프라이즈·고속 잠금·역효과
  3. 보조(2차) 조종면 — 고양력 장치와 스포일러
  4. 트림 장치와 탭 4종, 조절식 수평안정판
  5. 조종계통 방식과 자동 안정 계통 — 기계식·유압·FBW

3축 운동과 주(1차) 조종면

주 조종면이란 무엇인가

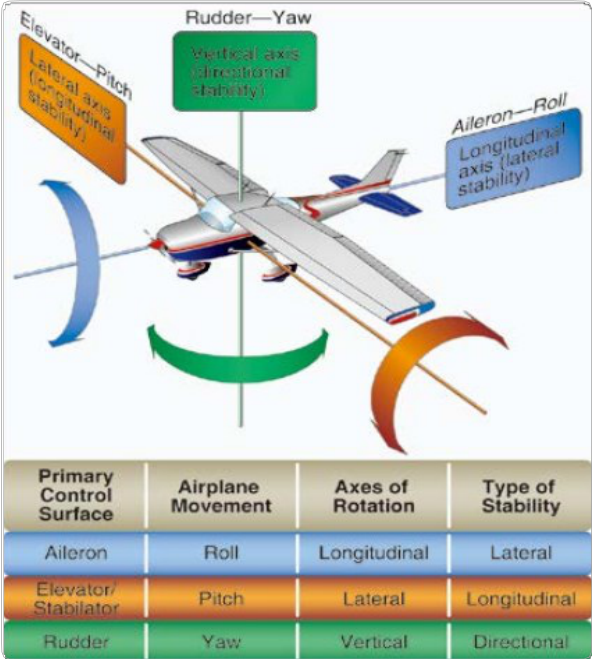
주 조종면(Primary Flight Control)은 조종사가 직접 입력해 항공기 자세를 바꾸는 세 조종면, 즉 에일러론(Aileron)·엘리베이터(Elevator)·러더(Rudder)를 말합니다. 항공기는 무게중심(CG)을 지나는 세 직교축을 중심으로 회전하며, 각 축의 운동을 전담하는 조종면이 하나씩 정해져 있습니다. 이 셋은 비행의 가장 기본적인 제어 수단이라, 어느 하나라도 기능을 잃으면 곧바로 비상 절차가 따릅니다.

축 이름과 운동의 짝짓기

한국어 축 이름이 혼동을 부르는 지점입니다. Roll의 회전 중심선을 종축(Longitudinal Axis), Pitch의 회전 중심선을 횡축(Lateral Axis)이라 부르는데, 이는 회전이 일어나는 평면이 아니라 회전의 중심선을 가리키는 말입니다. 종축이라는 말이 앞뒤 방향처럼 들려 Roll을 엉뚱한 축에 붙이는 실수가 잦으므로, '축은 회전의 중심선'이라는 정의를 먼저 못 박아 두어야 합니다.

조종면담당 축만드는 운동장착 위치작동 방식
Aileron(도움날개)종축(Longitudinal)Roll(옆놀이)양 날개 후연 외측좌우 비대칭 편향
Elevator(승강키)횡축(Lateral)Pitch(키놀이)수평 안정판 후연좌우 대칭 편향
Rudder(방향키)수직축(Vertical)Yaw(빗놀이)수직 안정판 후연측력 생성

각 조종면이 힘을 만드는 원리

에일러론은 좌우가 늘 비대칭(Differential)으로 움직입니다. 한쪽이 내려가면 그 날개의 캠버가 커져 양력이 늘고, 반대쪽은 올라가 양력이 줄어듭니다. 오른쪽으로 롤하려면 우측 에일러론을 올리고 좌측을 내려, 좌측 날개 양력이 커지면서 기체가 종축을 중심으로 오른쪽으로 굴러갑니다. 이 양 날개의 양력 차이가 곧 Roll 모멘트입니다.

엘리베이터는 좌우가 대칭으로 함께 움직여 수평 꼬리날개의 하중 방향을 바꾸고, 그 힘이 횡축 주위에 Pitch 모멘트를 만듭니다. 러더는 수직 안정판 후연에서 측력(Side Force)을 일으켜 작동합니다. 러더가 오른쪽으로 편향되면 꼬리를 왼쪽으로 미는 측력이 생기고, 꼬리가 밀리면 기수는 수직축을 중심으로 오른쪽으로 돌아갑니다. 즉 러더 편향 방향과 기수가 도는 방향이 같습니다. 러더·에일러론 효율 모두 동압(q = ½ρV²)에 비례하므로 저속에서는 같은 효과를 내려면 더 큰 입력이 필요합니다.

운항 맥락

러더는 협조 선회에서 에일러론과 함께 Adverse Yaw를 상쇄하고, 측풍 착륙에서 기수를 활주로 중심선에 맞추는 Decrab에 쓰이며, 다발기 한쪽 엔진 고장 시 비대칭 추력이 만드는 기수 편향을 잡습니다. 이때 방향 제어가 가능한 최저 속도가 VMC(Minimum Control Speed)입니다. 축 사이에는 상호 보완 관계도 있어, 러더가 고장 나도 에일러론으로 어느 정도 방향을 제어할 수 있고, 엘리베이터 이상 시 엔진 추력과 수평 안정판 트림으로 피치를 일부 잡을 수 있습니다.

3축과 주 조종면·안정성3축과 주 조종면·안정성

[그림 2-22] 비행기 조종장치와 회전축 출처: 국토교통부 조종사 표준교재(비행이론) — 항공교육훈련포털(kaa.atims.kr), 공공누리 제3유형

역요와 에일러론의 심화 — 차동·프라이즈·고속 잠금·역효과

역요(Adverse Yaw)의 정체

Adverse Yaw는 에일러론으로 Roll을 시작할 때 기수가 의도한 Roll 방향과 반대쪽으로 돌아가려는 현상입니다. 원인은 유도항력(Induced Drag)의 비대칭입니다. 오른쪽 롤을 위해 좌측 에일러론을 내리면 그 날개는 양력이 늘고, 유도항력(CDi = CL²/πeAR, 양력 계수의 제곱에 비례)도 크게 늡니다. 반대로 에일러론이 올라간 우측 날개(롤 방향으로 내려가는 날개)는 양력과 유도항력이 함께 줄어듭니다. 그 결과 에일러론이 내려간 좌측 날개(올라가는 날개)의 항력이 커지고, 이 항력 차이가 수직축 주위에 빗놀이 모멘트를 만들어 기수를 롤 방향 반대로 끌어당깁니다. 마찰항력(형상항력)이 주원인이라는 서술은 틀리며, 양력에서 비롯된 유도항력 차이가 핵심입니다. 받음각이 높은 저속일수록 양력 계수가 커 유도항력 차이도 벌어지므로 역요가 심해지고, 이착륙 같은 저속 단계에서 특히 주의해야 합니다.

역요를 줄이는 설계·조작

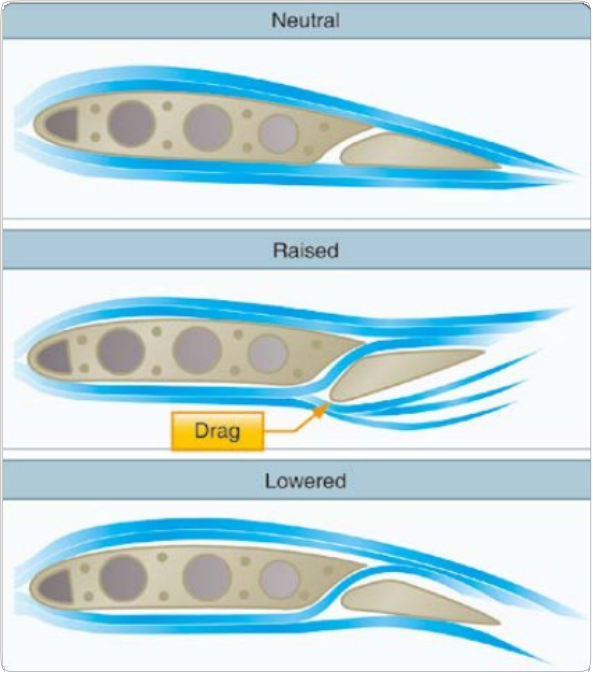
첫째, 협조 선회 — 에일러론과 같은 방향의 러더를 함께 밟아 상쇄하며, Turn Coordinator의 볼(Slip/Skid Ball)을 중앙에 두는 것이 그 요구입니다. 둘째, 차동 에일러론(Differential Aileron) — 올라가는 쪽을 더 크게 편향해 항력 균형을 맞춥니다. 셋째, 프라이즈 에일러론(Frise Aileron) — 올라가는 에일러론의 앞전이 날개 하면 기류로 튀어나와 그쪽 항력을 더해 균형을 잡습니다. 넷째, Spoileron으로 롤을 보조합니다. 다섯째, 에일러론-러더 연동(Aileron-Rudder Interconnect, ARI) — 연동 스프링·케이블이 에일러론을 움직일 때 러더를 자동으로 함께 편향시켜 역요를 잡아 줍니다. 반면 Balance Tab은 조종면과 반대로 움직여 조종력만 덜어 주는 장치라 역요 경감 장치가 아닙니다. 방치하면 선회 안쪽으로 미끄러지는 비협조 비행이 되고, 저속 고받음각에서는 스핀으로 이어질 위험까지 있습니다.

대형기의 내측·외측 에일러론 분리

날개가 큰 대형기(예: B747)는 에일러론을 내측·외측으로 나눕니다. 외측 에일러론(Outboard)은 저속 전용이고, 내측 에일러론(Inboard)은 저속·고속 겸용입니다. 외측을 고속에서 잠그는 이유는, 날개 끝의 외측 에일러론이 긴 모멘트 팔로 날개를 비트는 모멘트를 만들어 에일러론 역효과(Aileron Reversal)를 유발할 수 있기 때문입니다. 고속에서는 비틀림 효과가 작은 내측 에일러론과 Spoileron을 조합해 롤을 제어합니다. 외측이 잠기는 시점은 저속이 아니라 고속이라는 점을 반드시 구분해야 합니다.

에일러론 역효과(Aileron Reversal)와 공탄성

Aileron Reversal은 고속에서 에일러론을 작동했을 때 의도한 롤 방향과 정반대로 항공기가 롤하는 공탄성(Aeroelasticity) 현상입니다. 공탄성이란 공기력과 구조의 탄성 변형이 서로 작용하는 현상을 말합니다. 에일러론을 내리면 그 위치 양력이 늘지만, 동시에 후연을 아래로 미는 큰 비틀림 모멘트가 날개에 걸려 날개 앞전을 내리는 방향으로 작용합니다. 날개는 완전한 강체가 아니므로 동압이 큰 고속에서는 이 비틀림이 무시할 수 없을 만큼 커지고, 어느 속도(Aileron Reversal Speed)를 넘으면 날개 전체 받음각 감소에 의한 양력 손실이 에일러론 캠버 증가에 의한 양력 이득을 넘어서 롤이 뒤집힙니다.

두 현상은 반드시 구분합니다. Adverse Yaw는 롤 방향은 정상이되 기수만 반대로 빗놀이하는 저속 현상이고, Aileron Reversal은 롤 방향 자체가 뒤집히는 고속 구조 변형 현상입니다. 또 에일러론 패널이 역으로 꺾이는 것이 아니라, 에일러론은 정상 편향되지만 날개 비틀림 변형이 그 효과를 압도하는 것이 핵심입니다. 방지책은 고속 외측 에일러론 잠금, Spoileron 대체, 설계 단계의 비틀림 강성(Torsional Stiffness) 강화입니다. 현대 여객기는 이런 대책으로 정상 운용 속도 범위에서 역효과를 겪지 않도록 만들어져 있어, 고속에서 외측 에일러론이 잠기고 Spoileron·내측 에일러론으로 롤을 잡는 것은 이 현상을 피하는 정상 작동입니다.

프라이즈 타입 에일러론프라이즈 타입 에일러론

[그림 2-24] 프라이즈 타입 에일러론 출처: 국토교통부 조종사 표준교재(비행이론) — 항공교육훈련포털(kaa.atims.kr), 공공누리 제3유형

보조(2차) 조종면 — 고양력 장치와 스포일러

보조 조종면의 네 범주

보조 조종면(Secondary Flight Control)은 자세를 직접 바꾸는 주 조종면과 달리, 비행 성능을 최적화하거나 조종 부담을 덜기 위해 보조로 작동하는 시스템입니다. 한국 항공사 시험에서 통용되는 네 범주는 Flaps(후연 고양력 장치), Leading Edge Devices(전연 장치: Slat, Krueger Flap 등), Spoilers, Trim Systems입니다. 반대로 Landing Gear, Thrust Reverser, Winglet, Engine 계통은 비행 조종면이 아니므로 이 네 범주에 들지 않습니다. '조종면이거나 조종을 직접 보조하는 공력 장치만 해당된다'는 기준으로 걸러야 합니다.

플랩이 착륙 접근에 주는 효과

플랩을 내리면 캠버가 커져 같은 속도·받음각에서 양력 계수(CL)가 오르고, Fowler형은 후방 슬라이드로 면적(S)까지 늘어 양력 L = ½ρV²·S·CL이 증가합니다. 동시에 후류가 커져 항력도 늡니다. 즉 양력과 항력이 함께 증가하는 것이 핵심이며, 어느 한쪽만 변한다고 보는 서술은 모두 틀립니다. 초기 전개(Flap 10~15도)에서는 양력 증가가 항력 증가를 앞서 양항비(L/D)가 유지되지만, 전개 각도가 커질수록(30~40도) 항력 증가가 앞서 양항비가 낮아집니다.

이 두 변화가 접근에 주는 이점은 분명합니다. 양력 증가로 실속 속도(Vs)가 낮아져 접근 속도(VREF ≈ 1.3 × Vs)를 낮출 수 있고, 항력이 커진 덕에 추력을 줄이지 않아도 속도가 과도하게 붙지 않아 더 가파른 강하각(ILS 3도 글라이드슬로프 등)을 안정적으로 유지할 수 있습니다. 엔진을 일정 추력 이상으로 유지하므로 복행(Go-Around) 시 스풀업(Spool-Up) 지연도 줄어듭니다. 모든 플랩 전개는 VFE(Maximum Flap Extended Speed) 이내에서 이뤄져야 합니다.

실속 속도가 낮아지는 이유

실속 속도는 무게를 지탱할 양력을 유지할 수 있는 가장 낮은 속도입니다. L = W, CL = CLmax를 대입해 정리하면 Vs = √(2W / (ρ·S·CLmax))입니다. 플랩을 내리면 S(Fowler형 슬라이드)와 CLmax(캠버 증가)가 함께 커져 분모가 커지므로 Vs가 작아집니다. 주의할 점은, 플랩이 무게(W)를 줄이는 것이 아니고 임계 받음각을 높이는 것도 아니라는 것입니다(후연 캠버 장치는 오히려 임계 받음각을 약간 낮추는 경향). 또 항력 증가로 실제 비행 속도가 줄어드는 것과 한계값인 실속 속도가 낮아지는 것은 전혀 다른 현상입니다.

뒷전 플랩 효율 계층

플랩 종류작동 방식CLmax 증가율(대략)특징
Plain후연을 아래로 꺾어 캠버만 증가약 50%가장 단순·효율 최저
Split후연 하면만 내림약 60%후류 박리로 항력 큼
Slotted플랩 앞 슬롯으로 경계층에 에너지 보충약 65%박리 지연으로 고양력
Fowler후방 슬라이드로 면적(S)+캠버 동시 증가약 90%효율 최고

대체로 효율이 큰 플랩일수록 기수 내림(Nose-Down) 피치 모멘트도 크게 생겨(Fowler가 가장 큼), 조종사는 플랩 전개 때 따라오는 피치 변화를 트림으로 보정합니다. 다만 Split은 Plain보다 CLmax 증가가 조금 크지만 피치 모멘트 변화는 뒷전 플랩 가운데 가장 작습니다(NAVWEPS 00-80T-80). 슬롯을 더한 Double-Slotted Fowler는 약 100%로 가장 높고, 현대 대형 여객기는 대부분 Slotted Fowler Flap을 씁니다.

전연 장치와 VG — 박리 지연 방식

Leading Edge Slat은 앞전이 앞쪽으로 슬라이드되며 날개와의 사이에 슬롯(Slot)을 형성하고, 그 틈으로 하면의 고압 공기를 상면으로 올려 상면 경계층에 에너지를 보충합니다. 그러면 박리가 더 높은 받음각에서 일어나 임계 받음각(약 16도 → 22~25도)과 CLmax가 커지고 실속 속도가 낮아집니다. Krueger Flap은 앞전 하면이 앞으로 펼쳐지며 캠버를 키우는 형태(대개 슬롯 없음)이고, 고정 슬롯은 늘 뚫려 있어 별도 작동 없이 경계층에 에너지를 공급합니다.

Vortex Generator(VG)는 표면에 줄지어 세운 작은 핀으로, 소용돌이를 만들어 자유흐름의 에너지를 경계층에 끌어들여 박리를 늦춥니다. 핵심 구분점은, VG는 캠버나 면적 같은 날개 형상을 전혀 바꾸지 않고 오직 경계층만 제어한다는 것입니다. 'VG가 캠버를 키워 양력을 늘린다'는 서술은 플랩의 원리를 VG에 잘못 붙인 것입니다. 슬랫·플랩과 VG는 모두 실속을 늦추지만, 전자는 형상을 바꾸고 후자는 경계층만 제어한다는 점에서 갈립니다.

스포일러 — 양력을 죽이는 장치

Spoiler는 날개 상면에 달려 위로 들렸을 때 기류를 교란해 양력을 줄이고 항력을 늘리는 패널로, 본질은 양력 감소입니다. 같은 패널이 비행 컴퓨터·믹서에 의해 세 모드로 묶여 작동합니다. 첫째 Ground Spoiler(Lift Dumper)는 착지(Weight-on-Wheels) 신호로 자동·최대 전개되어 양력을 소멸시키고 무게를 바퀴로 전달해 휠 브레이크·역추력의 제동 효율을 높입니다. 이 자동 전개(Auto Ground Spoiler)는 조종사가 착지 전 Speed Brake 레버를 ARMED에 두어야 작동하며, ARMED를 빠뜨리면 접지 후 양력이 남아 착륙 거리가 크게 늘어나므로 Landing Checklist 핵심 항목입니다. 둘째 Speed Brake는 비행 중 좌우 패널을 대칭으로 부분 전개해 추력을 줄이지 않고 속도·고도를 낮춥니다. 셋째 Spoileron은 롤 방향 안쪽 날개 패널만 들어 올려 그쪽 양력을 줄여 롤을 보조하거나 고속에서 에일러론을 대신합니다. 다만 Spoileron으로 쓰여도 분류상 보조 조종면이며, 좌우를 함께 들어 피치를 만드는 주 피치 조종면으로는 쓰이지 않습니다. 피치는 엘리베이터(또는 가동형 수평 안정판)의 몫입니다.
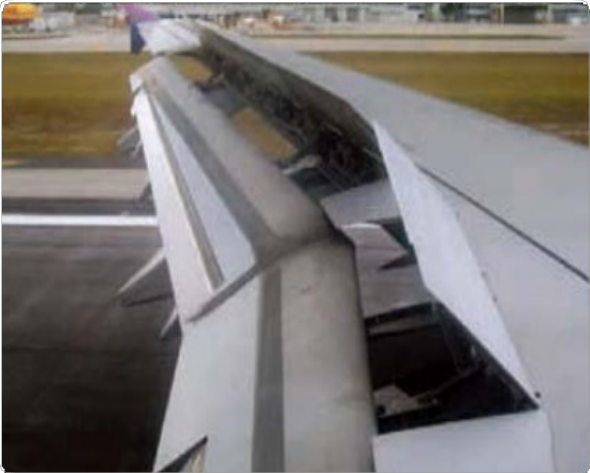
스포일러스포일러

[그림 2-36] 스포일러 출처: 국토교통부 조종사 표준교재(비행이론) — 항공교육훈련포털(kaa.atims.kr), 공공누리 제3유형

플랩 변위·회수와 스포일러의 착륙·롤 사용

대부분의 항공기에서 플랩 변위의 처음 50%가 양력 변화의 절반 이상을, 나머지 50%가 항력 변화의 절반 이상을 만듭니다(NAVWEPS 00-80T-80). 이륙 뒤 기어·플랩을 거두면 유해항력이 줄어 가속·상승이 쉬워지고, 접근 중 낮다고 플랩을 올려 활공을 늘리려 하면 양력이 갑자기 줄어 강하율이 과도해집니다(FAA AFH). 착륙 뒤에는 Flight·Ground Spoiler가 함께 펼쳐지며, 롤에 쓰는 스포일러는 올린 쪽 날개의 양력을 줄이고 항력을 늘려 빗놀이도 같은 쪽으로 생기므로 역요(Adverse Yaw)가 없습니다(FAA PHAK).
트림 장치와 탭 4종, 조절식 수평안정판

트림의 목적 — 조종압력 중립화

Trim Tab의 핵심 기능은 조종력(Control Force) 중립화입니다. 상승 중 기수를 계속 당겨야 하는 자세처럼 힘을 지속적으로 유지해야 하면 장시간 비행에서 피로가 쌓이는데, 트림은 조종사가 손을 떼어도 그 자세가 유지되도록 조종력을 0으로 만듭니다. 작동은 철저히 공기역학적입니다. 메인 조종면 후연의 작은 탭을 조종면 움직임과 반대 방향으로 편향시키면, 탭에 걸리는 공기력이 조종면을 원하는 위치에 잡아 두는 힌지 모멘트(Hinge Moment)를 만듭니다. 이 모멘트가 조종사가 가해야 할 힘과 반대 방향·같은 크기로 작용해 조종력을 상쇄합니다. 탭 각도는 조종석의 Trim Wheel이나 전기 트림 스위치로 조종사가 직접 설정하며, 계통은 보통 수동 휠과 전기 모터를 이중으로 둡니다. 잘못된 트림 설정은 이륙 직후 강한 피치 변화를 부를 수 있어 Takeoff Configuration Warning이 이를 감시합니다.

탭 4종 비교 — 편향 방향과 목적

탭 종류입력 주체편향 방향(조종면 대비)조종압력 효과주 용도
Trim Tab조종사가 직접 설정반대 방향완전히 0으로자세 유지·피로 경감
Balance Tab조종면 움직임에 자동 연동반대 방향부분 경감(0은 아님)큰 조종면 하중 경감
Servo Tab조종사가 탭을 먼저 움직임반대 방향하중 경감유압 전 대형기
Anti-Servo Tab조종면 움직임에 자동 연동같은 방향일부러 증가과조종 방지

Balance Tab과 Servo Tab

Balance Tab은 조종면 움직임에 기계적으로 연동해 반대 방향으로 자동 편향됩니다. 엘리베이터를 올리려 하면 탭이 자동으로 아래로 내려가고, 그 위쪽 공기력이 긴 모멘트 팔을 통해 조종면을 미는 보조 모멘트를 만들어 조종력을 덜어 줍니다. 다만 보조하는 정도라 조종력을 0으로 만들지는 못합니다(그 점이 Trim Tab과 다릅니다). Servo Tab은 작동 순서가 근본적으로 다릅니다. 조종사의 입력이 메인 조종면이 아니라 후연의 작은 탭에 먼저 전달되어 탭을 편향시키고, 그 공기력이 메인 조종면을 반대 방향으로 밀어 구동합니다. 탭이 1차 입력, 조종면이 2차 피동인 셈입니다. 작은 힘이 레버리지로 증폭되므로 유압 없이도 대형 조종면을 가볍게 다룰 수 있어 유압 발달 이전 대형기에 쓰였습니다. Trim Tab과 결합한 Spring Tab은 저속에서는 조종면이 직접 움직이고, 고속에서 힌지 모멘트가 커지면 스프링이 휘며 탭이 서보처럼 작동해 속도 전 영역에서 적절한 조종력을 유지합니다. 단점은 저속에서 동압(q = ½ρV²)이 작아 탭 힘도 약해진다는 점입니다.

Anti-Servo Tab과 가동형 수평 안정판

Anti-Servo Tab은 다른 탭과 정반대로, 일부러 조종압력을 늘려 조종사에게 분명한 Artificial Feel을 줍니다. 주로 가동형 수평 안정판(Flying Stabilizer, Stabilator)에 씁니다. Stabilator는 작은 엘리베이터가 아니라 수평 안정판 전체가 피벗을 중심으로 통째로 회전하는 방식이라 면적이 커서 조종 효과가 강하고 민감하며, 보정이 없으면 작은 입력에도 과도한 기동으로 구조 한계(g 한계)를 넘을 위험이 있습니다. 작동은 Servo Tab의 거울상으로, 조종면이 움직이는 같은 방향으로 편향되어 조종면을 중립으로 밀어내는 공기력을 만들어 입력량을 억제합니다. 많은 기종에서 이 탭이 트림 기능을 겸하지만, 그 트림은 조종사가 직접 설정하는 것이지 스스로 잡는 자동 장치는 아닙니다. Piper Cherokee/Warrior 등이 Stabilator와 Anti-Servo Tab을 씁니다.

힌지 모멘트와 조종면 평형

지금까지의 탭이 모두 힌지 모멘트를 다룬다는 점에 주목하면, 조종면 평형(Balancing)의 두 축도 자연스럽게 이어집니다. 공기역학적 평형은 힌지선 앞쪽으로 조종면 면적 일부를 두어(예: horn·overhang) 공기력이 힌지 앞뒤로 나뉘게 함으로써 조종사가 이길 힌지 모멘트를 줄이는 방식이고, 질량 평형(Mass Balance)은 힌지선 앞쪽에 무게를 더해 조종면 무게중심을 힌지선 쪽으로 당겨 조종면이 스스로 진동하는 플러터(Flutter, 공탄성 진동)를 억제하는 방식입니다. 앞 섹션의 Aileron Reversal이 날개 비틀림형 공탄성이라면, 플러터는 조종면 진동형 공탄성이라는 점에서 짝을 이룹니다.

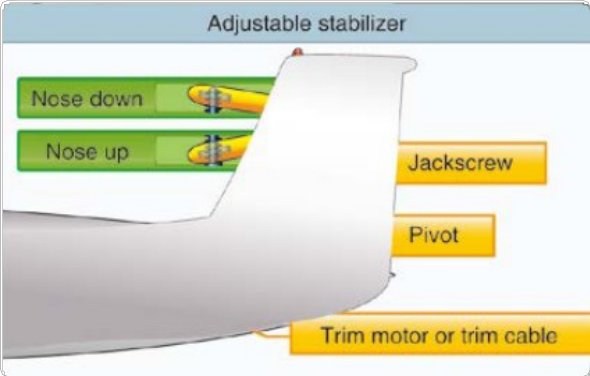
대형 여객기는 엘리베이터 대신 수평 안정판 전체를 움직이는 Trimmable Horizontal Stabilizer(THS)로 트림하기도 하지만, 목적(조종압력 0 유지)은 탭 트림과 같습니다.

조절식 수평안정판(조절안정판)조절식 수평안정판(조절안정판)

[그림 2-40] 조절안정판 출처: 국토교통부 조종사 표준교재(비행이론) — 항공교육훈련포털(kaa.atims.kr), 공공누리 제3유형

컨트롤 탭·힌지 모멘트 식·플러터와 버핏

조종면을 유압·전기 동력 장치로 움직이는 제트 운송기는 동력 장치가 모두 고장 나면 조종사가 컨트롤 탭(Control Tab)을 직접 움직여 조종면을 움직입니다. 탭이 공기역학적 평형을 깨뜨려 주 조종면이 따라 움직이는 방식으로, 수동 전환(Manual Reversion)의 수단입니다(FAA PHAK). 힌지 모멘트는 H = Ch·q·S·c(Ch 힌지 모멘트 계수, q 동압, S·c 힌지선 뒤 조종면의 면적과 시위)로 씁니다. S가 폭×평균 시위이므로 힌지 모멘트는 조종면 폭에 1차, 평균 시위에는 제곱으로 비례합니다.

플러터는 동적으로 불평형한 조종면이 빠르고 걷잡을 수 없이 떨리는 현상으로, 날개 비틀림 유연성·조종면 평형·조종면 유격(Free Play)이 핵심 변수입니다. 질량·강성 분포가 바뀌면 플러터 특성을 다시 평가해야 하며, 속도 한계 VMO·MMO를 정할 때 함께 고려할 만큼 고속 쪽 문제입니다. 실속 직전 큰 받음각에서 느끼는 떨림은 버핏(Buffet)으로 플러터와 다릅니다.

조종계통 방식과 자동 안정 계통 — 기계식·유압·FBW

세 가지 조종계통 방식

조종사의 입력을 조종면까지 전달하는 방식은 크게 셋으로 나뉩니다.

방식전달 경로특징대표 적용
기계식(Mechanical)케이블·푸시로드로 직접 연결단순·신뢰성 높음, 조종력은 조종사 근력소형기, 대형기의 백업
유압식(Hydraulic)조종면을 유압 작동기(PCU)로 구동무거운 조종면을 가볍게, 유압 필수대형 제트기 주 조종면
플라이바이와이어(FBW)입력을 전기 신호로 컴퓨터에 전달비행 보호·중량 절감, 인공감각 필요현대 여객기(A320·B777 등)

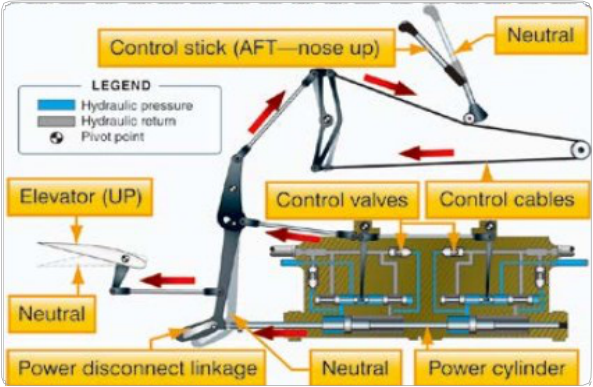
대형기의 주 조종면은 조종사의 힘만으로 움직이기에는 하중이 너무 커서 유압 동력 조종장치(Hydraulic Power Control)로 구동됩니다. FBW는 여기서 한 걸음 더 나아가 기계적 연결을 전기 신호로 대체하고, 컴퓨터가 조종면을 명령하면서 비행 영역 보호(Envelope Protection)를 겁니다. 유압 없이 큰 조종면을 다루던 서보탭·스프링탭 방식이 이 흐름 속에서 유압·FBW로 대체된 것입니다.

유압 상실에 대비한 다중 방어

유압으로 주 조종면을 구동하는 대형기는 유압 상실이 곧 조종성 위협이므로, 설계 단계에서 다중 방어가 마련됩니다. 첫째는 유압 계통의 다중화입니다. 서로 독립된 복수의 유압 계통(A·B, 여기에 대체·예비 계통 추가)을 두어, 한 계통이 상실되거나 잼(Jam)이 나도 나머지 계통으로 주 조종면을 계속 구동합니다. 둘째는 수동 전환(Manual Reversion)입니다. 유압이 모두 끊긴 극단적 상황에서 일부 기종은 케이블·태브 등 기계적 연결로 남은 조종면을 조종사의 힘으로 직접 움직여 제한적으로 제어합니다.

다만 수동 전환은 정상 운용과 크게 다릅니다. 조종력이 매우 무거워지고, 유압으로 구동되던 플랩·스포일러가 정상 속도로 전개되지 않거나 대체(Alternate) 절차로 느리게 작동하므로, 조종사는 낮은 플랩 형상으로의 착륙과 그에 맞춘 속도·거리 계획을 세워야 합니다. 핵심은 유압을 모두 잃어도 조종면이 완전히 고정되어 제어가 전혀 불가능해지는 것은 아니라는 점입니다. 다중 유압과 수동 전환이 바로 이 전면 상실 상황에 대비해 최소한의 조종성을 남겨 두기 위한 장치입니다.

자동 안정 계통 — 담당 영역으로 구분

대형 제트기에는 축별로 안정성을 보강하는 자동 계통이 붙습니다. 시험에서는 이 셋의 담당 영역을 뒤섞은 선지가 단골이므로 표로 정리해 둡니다.

계통담당 축·영역작동 조건작동 방식
Yaw Damper가로·방향(동적)빗놀이 진동·돌풍러더 자동 미세 입력으로 감쇠
Speed Trim(STS)종축(저속)저속·저중량·후방CG·이륙 직후속도 변화 반대로 수평안정판 자동 명령
Mach Trim종축(고속)임계 마하수 초과수평안정판·엘리베이터로 기수 내림 보정

요 댐퍼(Yaw Damper)는 후퇴익 제트기의 더치 롤(Dutch Roll)을 감쇠시키는 상시 필수 계통입니다. 더치 롤은 옆미끄럼이 롤을 부르고 그 롤이 다시 요를 불러 주기적으로 반복되는 동적 가로·방향 불안정으로, 후퇴익은 가로 안정성(Dihedral Effect)은 크지만 방향 안정성이 상대적으로 약해 이 진동이 커집니다. 요 댐퍼는 빗놀이 각속도를 감지해 조종사 입력과 무관하게 러더를 빠르고 작게 자동 편향시켜 진동을 감쇠하고, 돌풍 감쇠와 선회 협조 보조 기능도 겸합니다. 다만 요 댐퍼는 조종사 입력에 자동 입력을 겹쳐 더할 뿐, 조종사의 페달 방향 제어 권한을 물리적으로 차단하지 않습니다.

속도 트림 계통(Speed Trim System, STS)은 B737 계열처럼 일부 기종에 있는 저속 종축 계통입니다. 저속·저중량·후방 무게중심·이륙 직후처럼 속도가 조금만 흐트러져도 스스로 되돌아오는 힘이 약한 영역에서, 속도 변화와 반대 방향으로 수평 안정판을 자동으로 조금씩 명령해 속도 안정성을 보강합니다. 조종사 트림 스위치 조작과 무관하게 컴퓨터가 스스로 움직인다는 점에서 수동 트림과 다릅니다.

마하 트림 계통(Mach Trim System)은 반대로 고속 종축 계통입니다. 임계 마하수를 넘어 충격파로 날개 윗면 압력중심이 무게중심 뒤로 물러나면 기수가 저절로 내려가면서 속도가 더 붙는 마하 턱(Mach Tuck)이 나타납니다. 마하 트림은 이를 감지해 수평 안정판·엘리베이터를 기수를 드는 방향으로 자동 보정해 종축 안정성을 지킵니다. STS가 저속을, 마하 트림이 고속을 맡아 담당 영역이 분명히 갈리며, 둘 다 요 댐퍼(가로·방향)와는 다른 축을 다룹니다.

유압식 조종장치 계통유압식 조종장치 계통

[그림 2-20] 유압식 조종장치 계통 출처: 국토교통부 조종사 표준교재(비행이론) — 항공교육훈련포털(kaa.atims.kr), 공공누리 제3유형

유압 전면 상실 시 추력 조종 · SAS와 FBW의 차이

유압과 조종면을 모두 잃어도 다발기는 엔진 추력으로 비행경로를 제어할 수 있습니다. 좌우 차등 추력은 빗놀이와 옆미끄럼을 만들고, 그 옆미끄럼이 상반각 효과를 거쳐 롤(경사)로 이어집니다. 양쪽 추력을 함께 바꾸면 피치를 조절해, 추력을 늘리면 상승하고 줄이면 강하합니다(NASA PCA 비행시험). 다만 추력 반응이 느리고 만들어지는 조종력이 작아 손으로 하기는 매우 어렵습니다.

안정 증대 계통(SAS, Stability Augmentation System)은 센서로 자세·각속도 변화를 감지해 조종면에 작은 입력을 자동으로 더해 부족한 안정성을 인공적으로 보강하는 계통입니다. 요 댐퍼가 더치 롤 안정성을 인공적으로 높이는 대표 예입니다. SAS는 조종사 입력 위에 보정 입력을 얹을 뿐이고, 조종사는 언제든 SAS를 이기거나 끌 수 있습니다. FBW는 조종사 입력을 전기 신호로 바꿔 컴퓨터를 거쳐 작동기로 보내는 조종 전달 방식 전체입니다. 컴퓨터가 조종면 움직임을 조정해 공력적으로 불안정하게 설계한 기체도 안정시킬 수 있어 안정 보강까지 겸하지만, 전달 방식 자체를 바꾼 계통이라는 점에서 SAS와 같은 것이 아닙니다.

읽었다면, 문제로 확인해 보세요

항공기 계통 문제은행에서 샘플 문제와 1장 전체를 풀 수 있습니다. 다음 장 「왕복엔진」부터는 이용권으로 열립니다.

항공기 계통 문제은행 보기다음 장 목차 보기 🔒 →

다른 과목 이론 1장 무료

항공역학 · 항공기상 · 항법 · 계기비행절차 · 성능·중량 · 비상·항공생리 · 항공법규